C.A.R.M.A. : deux robots qui cartographient en équipe
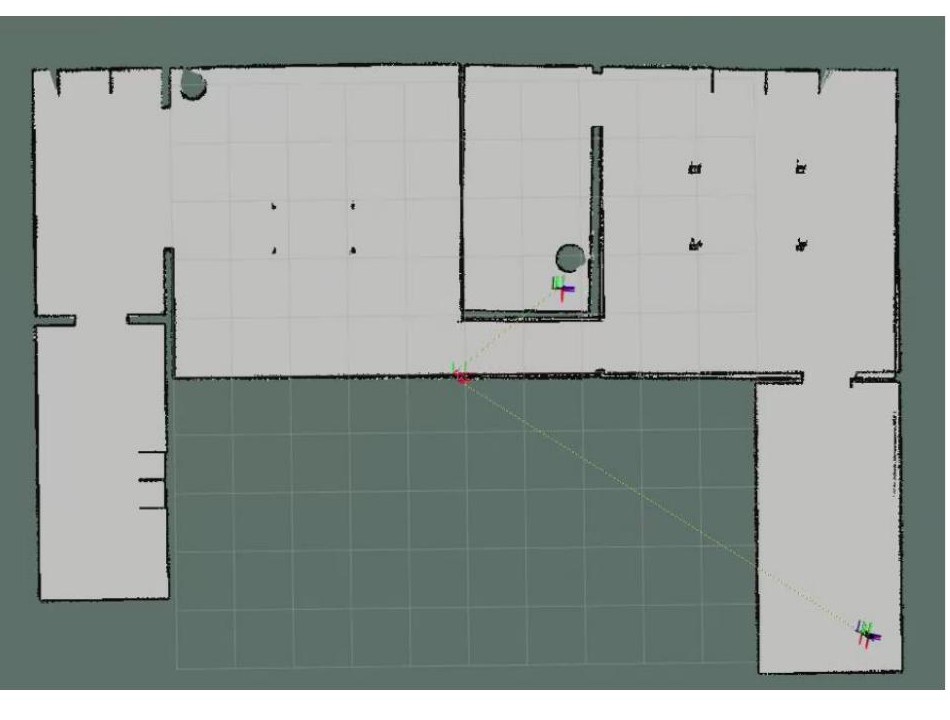
Sur cette carte, il n'y a pas un robot mais deux. Chacun n'a vu qu'une moitié du bâtiment, et pourtant l'image est complète, les murs sont nets et aucun des deux n'apparaît comme un obstacle fantôme sur le relevé de l'autre. C'est tout le sujet de C.A.R.M.A. (Cartographie Autonome et Reconnaissance Multi-Agents) : faire en sorte que plusieurs robots explorent un lieu inconnu ensemble, plus vite et plus intelligemment qu'un robot seul.
Le projet est né d'un cours de Vision Artificielle (VA50) en dernière année d'ingénieur à l'UTBM, puis a été présenté au Challenge UTAC 2026 sous le nom d'équipe CARMA, dans la catégorie Épreuve Libre Safer. Il nous a valu le 3ᵉ prix du Safer Award.
Le Challenge, et pourquoi Safer
Le Challenge UTAC est la première compétition étudiante européenne organisée en conditions réelles autour de la mobilité de demain (véhicules plus autonomes, plus sûrs, plus propres), sous l'égide de la Société des Ingénieurs de l'Automobile. L'édition 2026 s'est tenue au centre TEQMO de Linas-Montlhéry. À côté des épreuves de conduite, deux catégories « innovation » : Cleaner (impact environnemental) et Safer (sécurité, IA, ADAS, connectivité entre véhicules).
On a visé Safer parce que notre sujet colle exactement à ses enjeux : des agents qui partagent leur perception et se coordonnent, c'est déjà la brique de base d'une flotte de véhicules communicants. Le fond du problème (fusionner des cartes, aligner des référentiels, répartir des trajectoires) est le même à l'échelle d'un robot d'intérieur ou d'une voiture sur route ; seules changent la vitesse et les contraintes de sécurité.
Sous le capot
Toute la pile logicielle tourne sous ROS 2 Humble, d'abord validée en simulation (Gazebo, deux TurtleBot3 équipés d'une caméra RGB-D Intel RealSense), puis portée sur de vrais robots. L'architecture est centralisée : chaque robot gère localement sa perception, sa cartographie et sa navigation, pendant qu'un système central s'occupe de l'alignement, de la fusion et de la stratégie d'exploration.
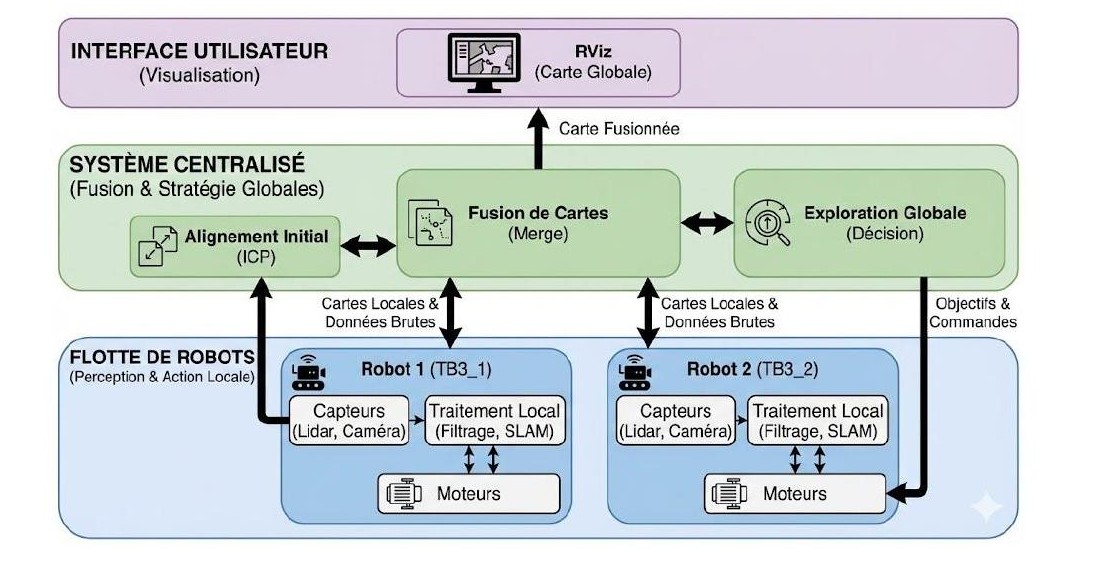
Dans les grandes lignes, voici la chaîne, de la donnée brute à la carte fusionnée :
- SLAM local par robot. Chaque robot fait tourner un SLAM 2D (GMapping) à partir de son LiDAR et produit une grille d'occupation à trois états : obstacle, libre, inconnu.
- Filtre laser dynamique. Un nœud maison masque, dans le scan LiDAR de chaque robot, les points qui correspondent aux autres robots, pour qu'ils ne se cartographient pas mutuellement comme des murs qui n'existent pas.
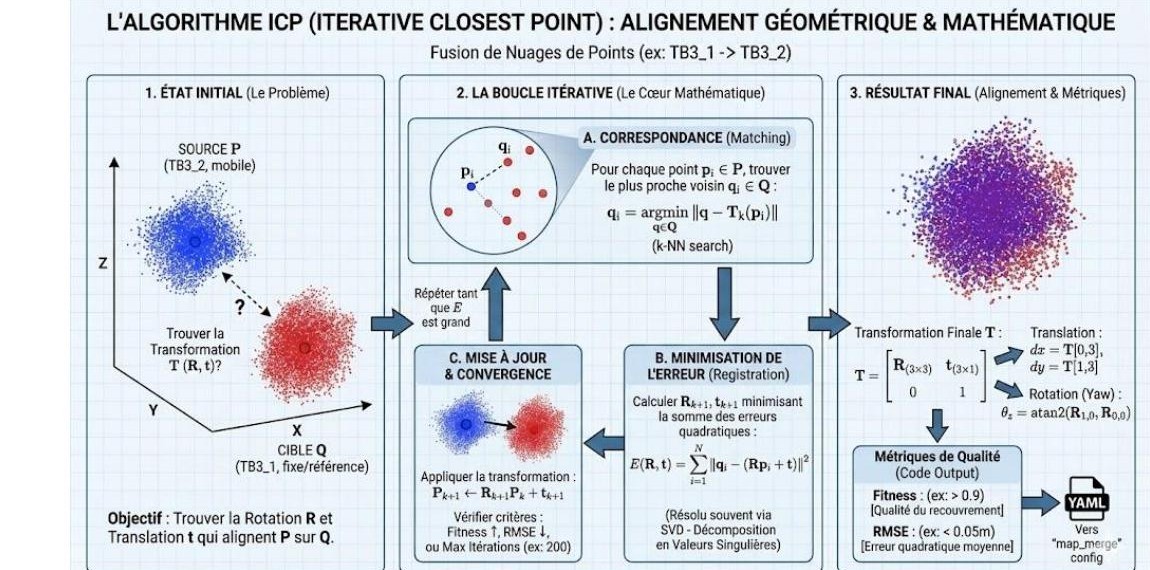
- Recalage inter-robots par ICP. Au démarrage, on ne sait pas comment les cartes des deux robots s'emboîtent. Un algorithme ICP (Iterative Closest Point) compare leurs nuages de points RGB-D et calcule la transformation (translation + rotation) qui aligne un référentiel sur l'autre.
- Fusion « sécurité d'abord ». Les cartes locales sont recombinées en temps réel selon une règle stricte : si un seul robot voit un obstacle, la case est un obstacle. On préfère une carte prudente à une carte optimiste.
- Exploration coopérative. Les frontières entre le connu et l'inconnu sont réparties entre les robots par un algorithme d'allocation hongrois, avec une contrainte de distance pour qu'ils n'aillent pas fouiller le même coin. La navigation est confiée à Nav2.
Choisir son SLAM avec des chiffres, pas au feeling
Plutôt que de choisir un algorithme de cartographie à l'intuition, on a construit une petite plateforme de benchmark (BenchBot) pour comparer trois références (SLAM Toolbox, Cartographer, GMapping) sur un même scénario reproductible.
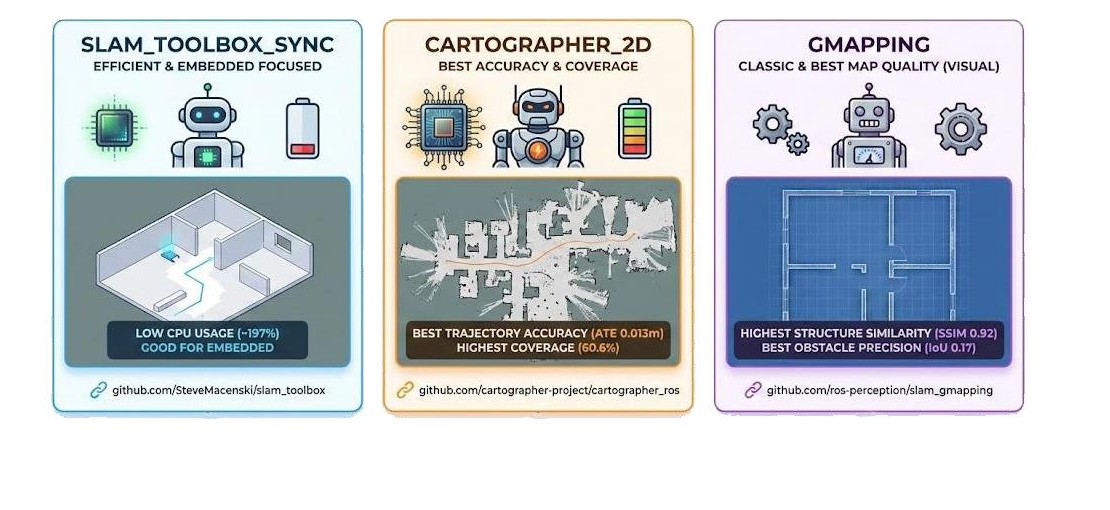
| Métrique | SLAM Toolbox | Cartographer | GMapping |
|---|---|---|---|
| Erreur de trajectoire (ATE, m) | 0,013 | 0,015 | 0,020 |
| Similarité de carte (SSIM) | 0,918 | 0,852 | 0,921 |
| Précision des obstacles (IoU) | 0,146 | 0,008 | 0,170 |
| CPU max | 197 % | — | 1 285 % |
Verdict : GMapping donne les murs les plus nets (SSIM 0,92, obstacles les plus précis), ce qui est décisif quand on fusionne ensuite deux cartes, car la fusion amplifie le moindre artefact. En contrepartie, il est gourmand en CPU, ce qui reste tenable sur la station centrale mais devient un vrai sujet une fois qu'on descend sur du matériel embarqué. Et c'est justement là que ma partie commence.
Ma partie : faire descendre tout ça dans un vrai robot
Sur ce projet, mon rôle était l'intégration et le portage sur la plateforme physique. Une pile qui tourne joliment en simulation, c'est une chose ; la faire fonctionner sur un robot réel, avec ses capteurs, son calculateur et ses contraintes, c'en est une autre. C'est le pont entre le code et le terrain, et c'est le genre de travail que j'aime : il faut toucher un peu à tout.
Le robot, c'est un AgileX Scout Mini du laboratoire : un châssis quatre roues à direction différentielle (skid-steering), équipé d'un scanner laser et d'une caméra RealSense D435i. Le calculateur embarqué, lui, est une carte Qualcomm Rubik Pi 3 (SoC QCS6490, NPU 12 TOPS), fournie par le Qualcomm University Program.
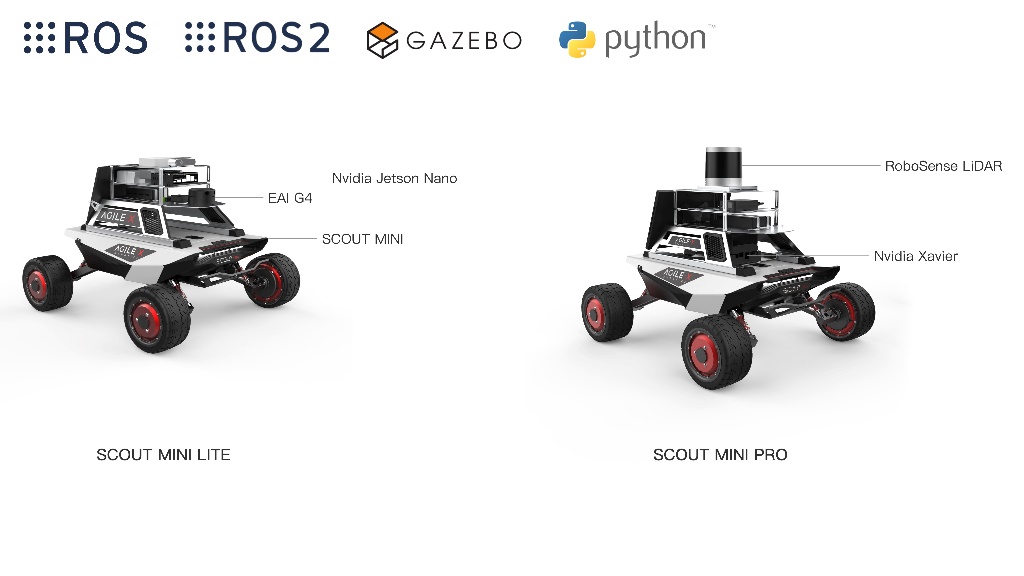
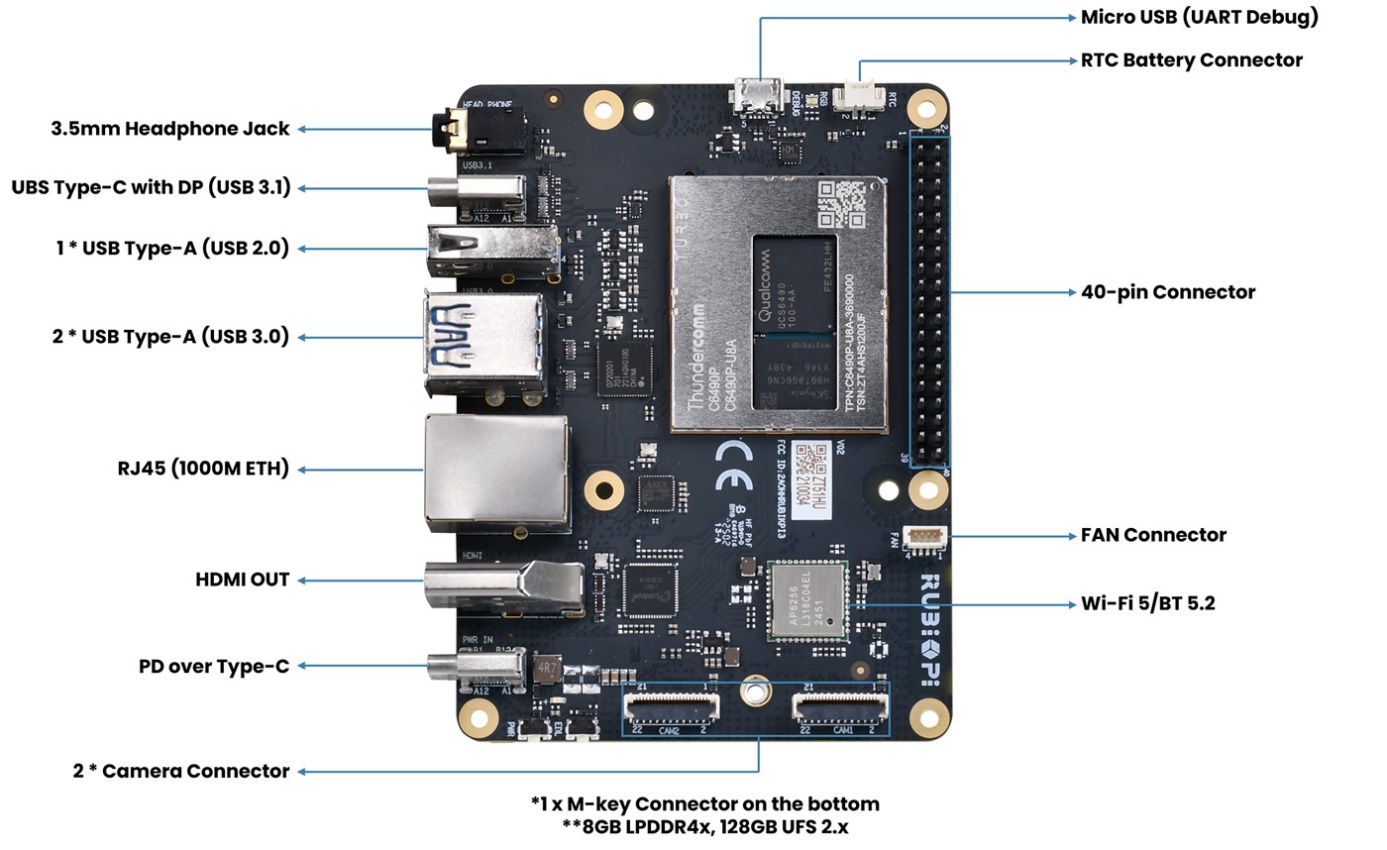
Le blocage principal était logiciel : les cartes d'origine tournaient sous un Ubuntu ancien, incompatible avec ROS 2. La Rubik Pi 3 a permis de repartir sur un Ubuntu récent compatible ROS 2 Humble, donc de déployer notre pile directement, sans la réécrire. J'ai porté et stabilisé cet environnement sur un premier Scout Mini (adaptation au SoC, capteurs, réseau), et le déploiement sur le second robot a suivi pour arriver à la démonstration multi-robots réelle du jour J. Bonus intéressant : le NPU de la carte ouvre la porte à de l'inférence embarquée (l'extension sémantique VLMaps du projet), au lieu de tout renvoyer vers une machine centrale.
L'équipe
C.A.R.M.A. a été porté par une équipe d'étudiants de l'UTBM, encadrée par Mohamed Kas et l'équipe pédagogique du laboratoire :
- Cyril Gottfried — exploration autonome multi-robots (chef de projet)
- Clément Seiler — SLAM et fusion de cartes (chef de projet)
- Noah Nicolas (moi) — intégration et portage sur la plateforme physique
- Nicolas Rabergeau — intégration et portage
- Benjamin Wacker — portage ROS et déploiement matériel
Merci à l'UTBM pour les locaux, les plateformes AgileX et la prise en charge de la participation, et à Qualcomm (University Program) pour les cartes Rubik Pi 3 qui ont rendu le portage embarqué possible. Toute la pile logicielle repose par ailleurs sur des briques open-source (GMapping, Nav2, Open3D, RealSense ROS, TurtleBot3…), sans qui rien de tout cela n'irait aussi vite.
Le résultat, et ce que j'en retiens
Au bout de plusieurs mois, C.A.R.M.A. est reparti du Challenge UTAC 2026 avec le 3ᵉ prix du Safer Award. Une reconnaissance collective, qui récompense le travail de toute l'équipe autant que la confiance de nos encadrants et partenaires.
Mais ce que je retiens surtout, c'est le contraste avec un projet purement logiciel. Ici il a fallu jongler avec du vrai matériel, des capteurs qui mentent, un calculateur qui chauffe, un réseau capricieux et une deadline qui, elle, ne bouge pas. C'est exactement le type de terrain où j'aime me retrouver : là où il faut relier la théorie, le code et le monde réel, et se débrouiller pour que l'ensemble tienne debout le jour de la démonstration.
Pour aller plus loin
L'annonce du résultat est sur LinkedIn, et voici les liens vers le Challenge et les principales technologies utilisées.